Dalle fabbriche alle interfacce cervello-computer, l’incontro tra persone e macchine prende forme concrete. La ricerca italiana indica una strada: progettare la tecnologia intorno alla fatica, ai bisogni e all’autonomia di chi la utilizza.
Una scatola da sollevare senza farsi male. Un componente da collocare al posto giusto. Una frase da pronunciare quando il corpo non permette più di farlo. Il futuro dell’integrazione tra esseri umani e macchine passa anche da qui: azioni piccole, almeno per chi può compierle senza pensarci.
I robot umanoidi attirano l’attenzione perché ci somigliano. Due braccia, due gambe, una testa che si orienta verso un interlocutore: basta poco perché venga spontaneo attribuire un’intenzione a un movimento. Ma la somiglianza racconta soltanto una parte della storia. Per capire quanto queste tecnologie potranno incidere sulla vita quotidiana occorre guardare al lavoro che svolgono, alle condizioni in cui funzionano e a ciò che accade quando incontrano un imprevisto.
È su questo terreno che vale la pena discutere di intelligenza artificiale e robotica. Con curiosità, certamente. E con domande abbastanza precise da resistere al fascino di un video dimostrativo.
Robot umanoidi in fabbrica: la precisione prima dello spettacolo
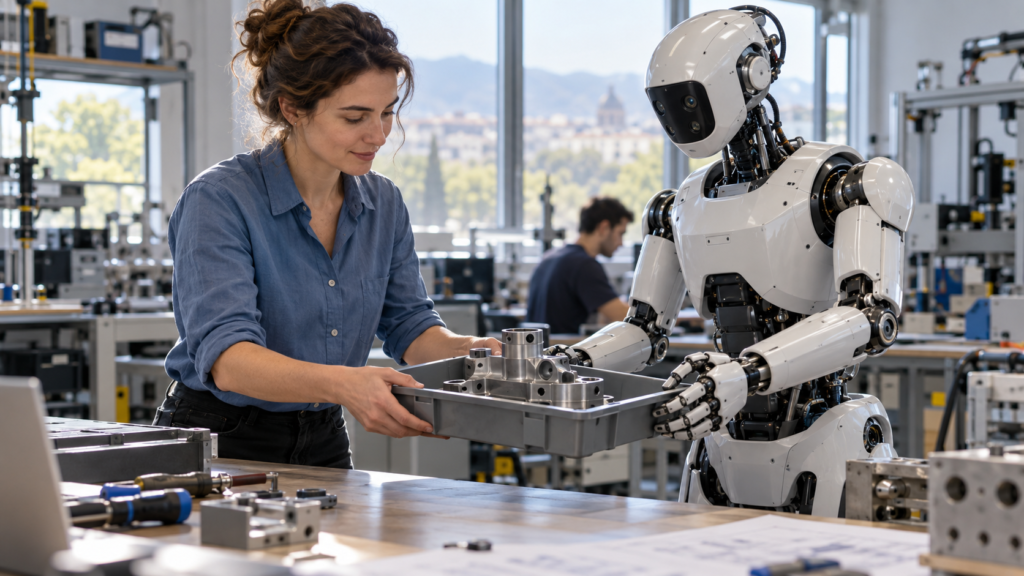
Un caso concreto arriva dallo stabilimento BMW di Spartanburg, negli Stati Uniti. Nell’agosto 2024 il gruppo automobilistico ha documentato una sperimentazione di alcune settimane con Figure 02, un robot umanoide impiegato per inserire elementi in lamiera nelle attrezzature della linea di carrozzeria. Un’attività circoscritta, che richiede destrezza e precisione. Tra gli obiettivi dichiarati: alleggerire operazioni fisicamente impegnative e scomode per i lavoratori.
Il valore di una prova simile sta proprio nella sua concretezza. Consente di osservare una macchina dentro un processo produttivo, dove un movimento deve essere ripetibile e compatibile con tutto ciò che succede intorno.
Per giudicare un investimento, però, servono altre risposte. Quante volte occorre l’intervento di un tecnico? Quanto durano le interruzioni? Quali mansioni vengono realmente alleggerite? E quanto costa ottenere quel risultato, includendo manutenzione e formazione?
Sono domande meno fotogeniche di una mano robotica. Sono anche quelle che un’impresa dovrebbe mettere sul tavolo prima dell’acquisto.
L’intelligenza artificiale deve imparare a fare i conti con gli oggetti
Un esempio del lavoro sul collegamento tra percezione e azione è RT-2, presentato da Google DeepMind nel 2023. Il sistema appartiene alla famiglia dei modelli vision-language-action: mette in relazione immagini, linguaggio e azioni robotiche, utilizzando anche conoscenze apprese da dati del web. L’obiettivo è migliorare la capacità di affrontare situazioni diverse da quelle presenti nell’addestramento del robot.
Qui si incontra una difficoltà che conosciamo bene senza quasi accorgercene. Quando afferriamo una tazza, adattiamo la presa alla posizione del manico, al peso, alla superficie. Se scivola, correggiamo il movimento. Chiedere a una macchina di svolgere lo stesso compito significa coordinare percezione e controllo in un ambiente che può cambiare durante l’azione.
Per questo sarebbe utile accompagnare ogni dimostrazione con una sorta di carta d’identità della prova: condizioni iniziali, livello di autonomia, interventi umani, tentativi riusciti e falliti. Chi guarda avrebbe finalmente gli strumenti per distinguere una capacità robusta da un risultato ottenuto in circostanze particolarmente favorevoli.
La ricerca italiana: un robot che tenga conto della fatica
L’Italia offre un punto di osservazione interessante. All’Istituto Italiano di Tecnologia, il gruppo Artificial and Mechanical Intelligence guidato da Daniele Pucci ha studiato come un umanoide possa collaborare con una persona durante attività fisicamente impegnative, come il sollevamento di carichi.
La ricerca, sviluppata in collaborazione con INAIL, ha utilizzato il robot iCub3 e il sistema indossabile di sensori iFeel. Il monitoraggio dei movimenti permette di coordinare l’assistenza robotica tenendo conto del corpo dell’operatore. Questo percorso è confluito anche nello sviluppo di ergoCub, concepito con l’obiettivo di migliorare l’ergonomia e ridurre il rischio di infortuni. Si tratta di obiettivi di ricerca, da distinguere dai benefici già dimostrati su larga scala nei luoghi di lavoro.
È una scelta progettuale che merita attenzione: prendere la fatica umana come parametro fin dall’inizio. Il successo di una macchina potrebbe allora essere valutato anche attraverso la qualità della giornata lavorativa di chi le sta accanto.
Interfacce cervello-computer: quando la tecnologia restituisce una voce
Accanto ai robot che operano fuori dal corpo esiste un’altra direzione della ricerca: creare collegamenti capaci di tradurre segnali biologici in funzioni utili alla persona. È il campo delle interfacce cervello-computer, spesso richiamato quando si parla di un possibile futuro “cyborg”.
Uno studio pubblicato nel marzo 2025 su Nature Neuroscience, firmato da Kaylo T. Littlejohn, Cheol Jun Cho, Jessie R. Liu e colleghi, ha descritto un sistema che trasforma l’attività cerebrale associata al tentativo di parlare in voce sintetizzata. La sperimentazione ha coinvolto una partecipante con grave paralisi e impossibilità di articolare la parola, utilizzando registrazioni dalla superficie della corteccia coinvolta nella produzione del linguaggio.
Il sistema produceva il parlato in modo progressivo, con una voce personalizzata sulla base di quella precedente alla lesione. Il risultato riguarda una sperimentazione individuale: non autorizza a descrivere queste interfacce come una soluzione già disponibile per tutte le persone con difficoltà di comunicazione. E decodificare segnali legati al tentativo di parlare è cosa ben diversa dal leggere liberamente i pensieri.
La prospettiva, comunque, ha un peso umano immediatamente comprensibile. Poter intervenire in una conversazione significa esprimere un desiderio, dissentire, interrompere, scegliere il momento di una battuta. La comunicazione è anche questo diritto al proprio tempo.
Lavorare con le macchine: chi decide il ritmo?
La possibilità di affidare a un robot un’attività gravosa apre una questione organizzativa. Il tempo e le energie risparmiate potrebbero tradursi in condizioni migliori. Potrebbero anche essere assorbiti da un aumento delle prestazioni richieste. La tecnologia, da sola, non determina quale delle due strade verrà percorsa.
Perciò il confronto dovrebbe coinvolgere chi quel lavoro lo conosce dall’interno. Quali gesti provocano più affaticamento? In quali passaggi l’assistenza sarebbe utile? Quando la presenza di una macchina aggiungerebbe intralcio?
La partecipazione dei lavoratori può dare alla progettazione informazioni che una dimostrazione in laboratorio difficilmente restituisce. E può aiutare a definire una formazione concreta: riconoscere un comportamento anomalo, interrompere un’attività, capire quando richiedere assistenza.
Il futuro umano-macchina ha bisogno di criteri umani
“Cyborg” è una parola che riempie facilmente un titolo. Diventa meno utile quando mette nello stesso contenitore un robot industriale, una tecnologia indossabile e un’interfaccia neurale sperimentale. Sono strumenti diversi, con finalità e livelli di maturità da valutare separatamente.
Anche le domande dovrebbero essere diverse. Per una fabbrica: il lavoro è diventato più sicuro e sostenibile? Per una tecnologia assistiva: la persona ha guadagnato autonomia? Per chi dipende da un dispositivo: l’assistenza resterà accessibile nel tempo?
Forse cominceremo a capire davvero il valore di queste innovazioni quando smetteremo di misurarlo soltanto attraverso lo stupore. Una schiena meno affaticata alla fine del turno, un gesto compiuto senza aiuto, una frase detta al momento desiderato sono risultati che non hanno bisogno di effetti speciali.